Google DeepMind 在 11 月 10 日发布了 Gemini Robotics 2.5,这是它迄今最强的视觉-语言-动作(VLA)模型。模型在 200 多项不同任务上做了测试,成功率比上一代基线高出 30% 至 100%,完成速度快 20% 至 30%。更值得注意的是,它已经走出实验室:Apptronik 的 Apollo 2 人形机器人在梅赛德斯-奔驰的真实生产线上干活,汽车套件任务成功率达到 96%。
三处跃升:更灵巧、更可靠、更安全
DeepMind 把这次升级归纳为三个方向。首先是灵巧性:模型能完成明显更多的任务,从使用日常工具到处理柔软、易碎的精细物品,测试任务包括用钳子夹食物上盘、给礼盒系蝴蝶结、用移液管移液等。其次是可靠性,也就是奔驰工厂那次实测。最后是安全性,这是机器人走进日常环境的前提。
奔驰工厂实测:人形机器人上流水线分拣零件
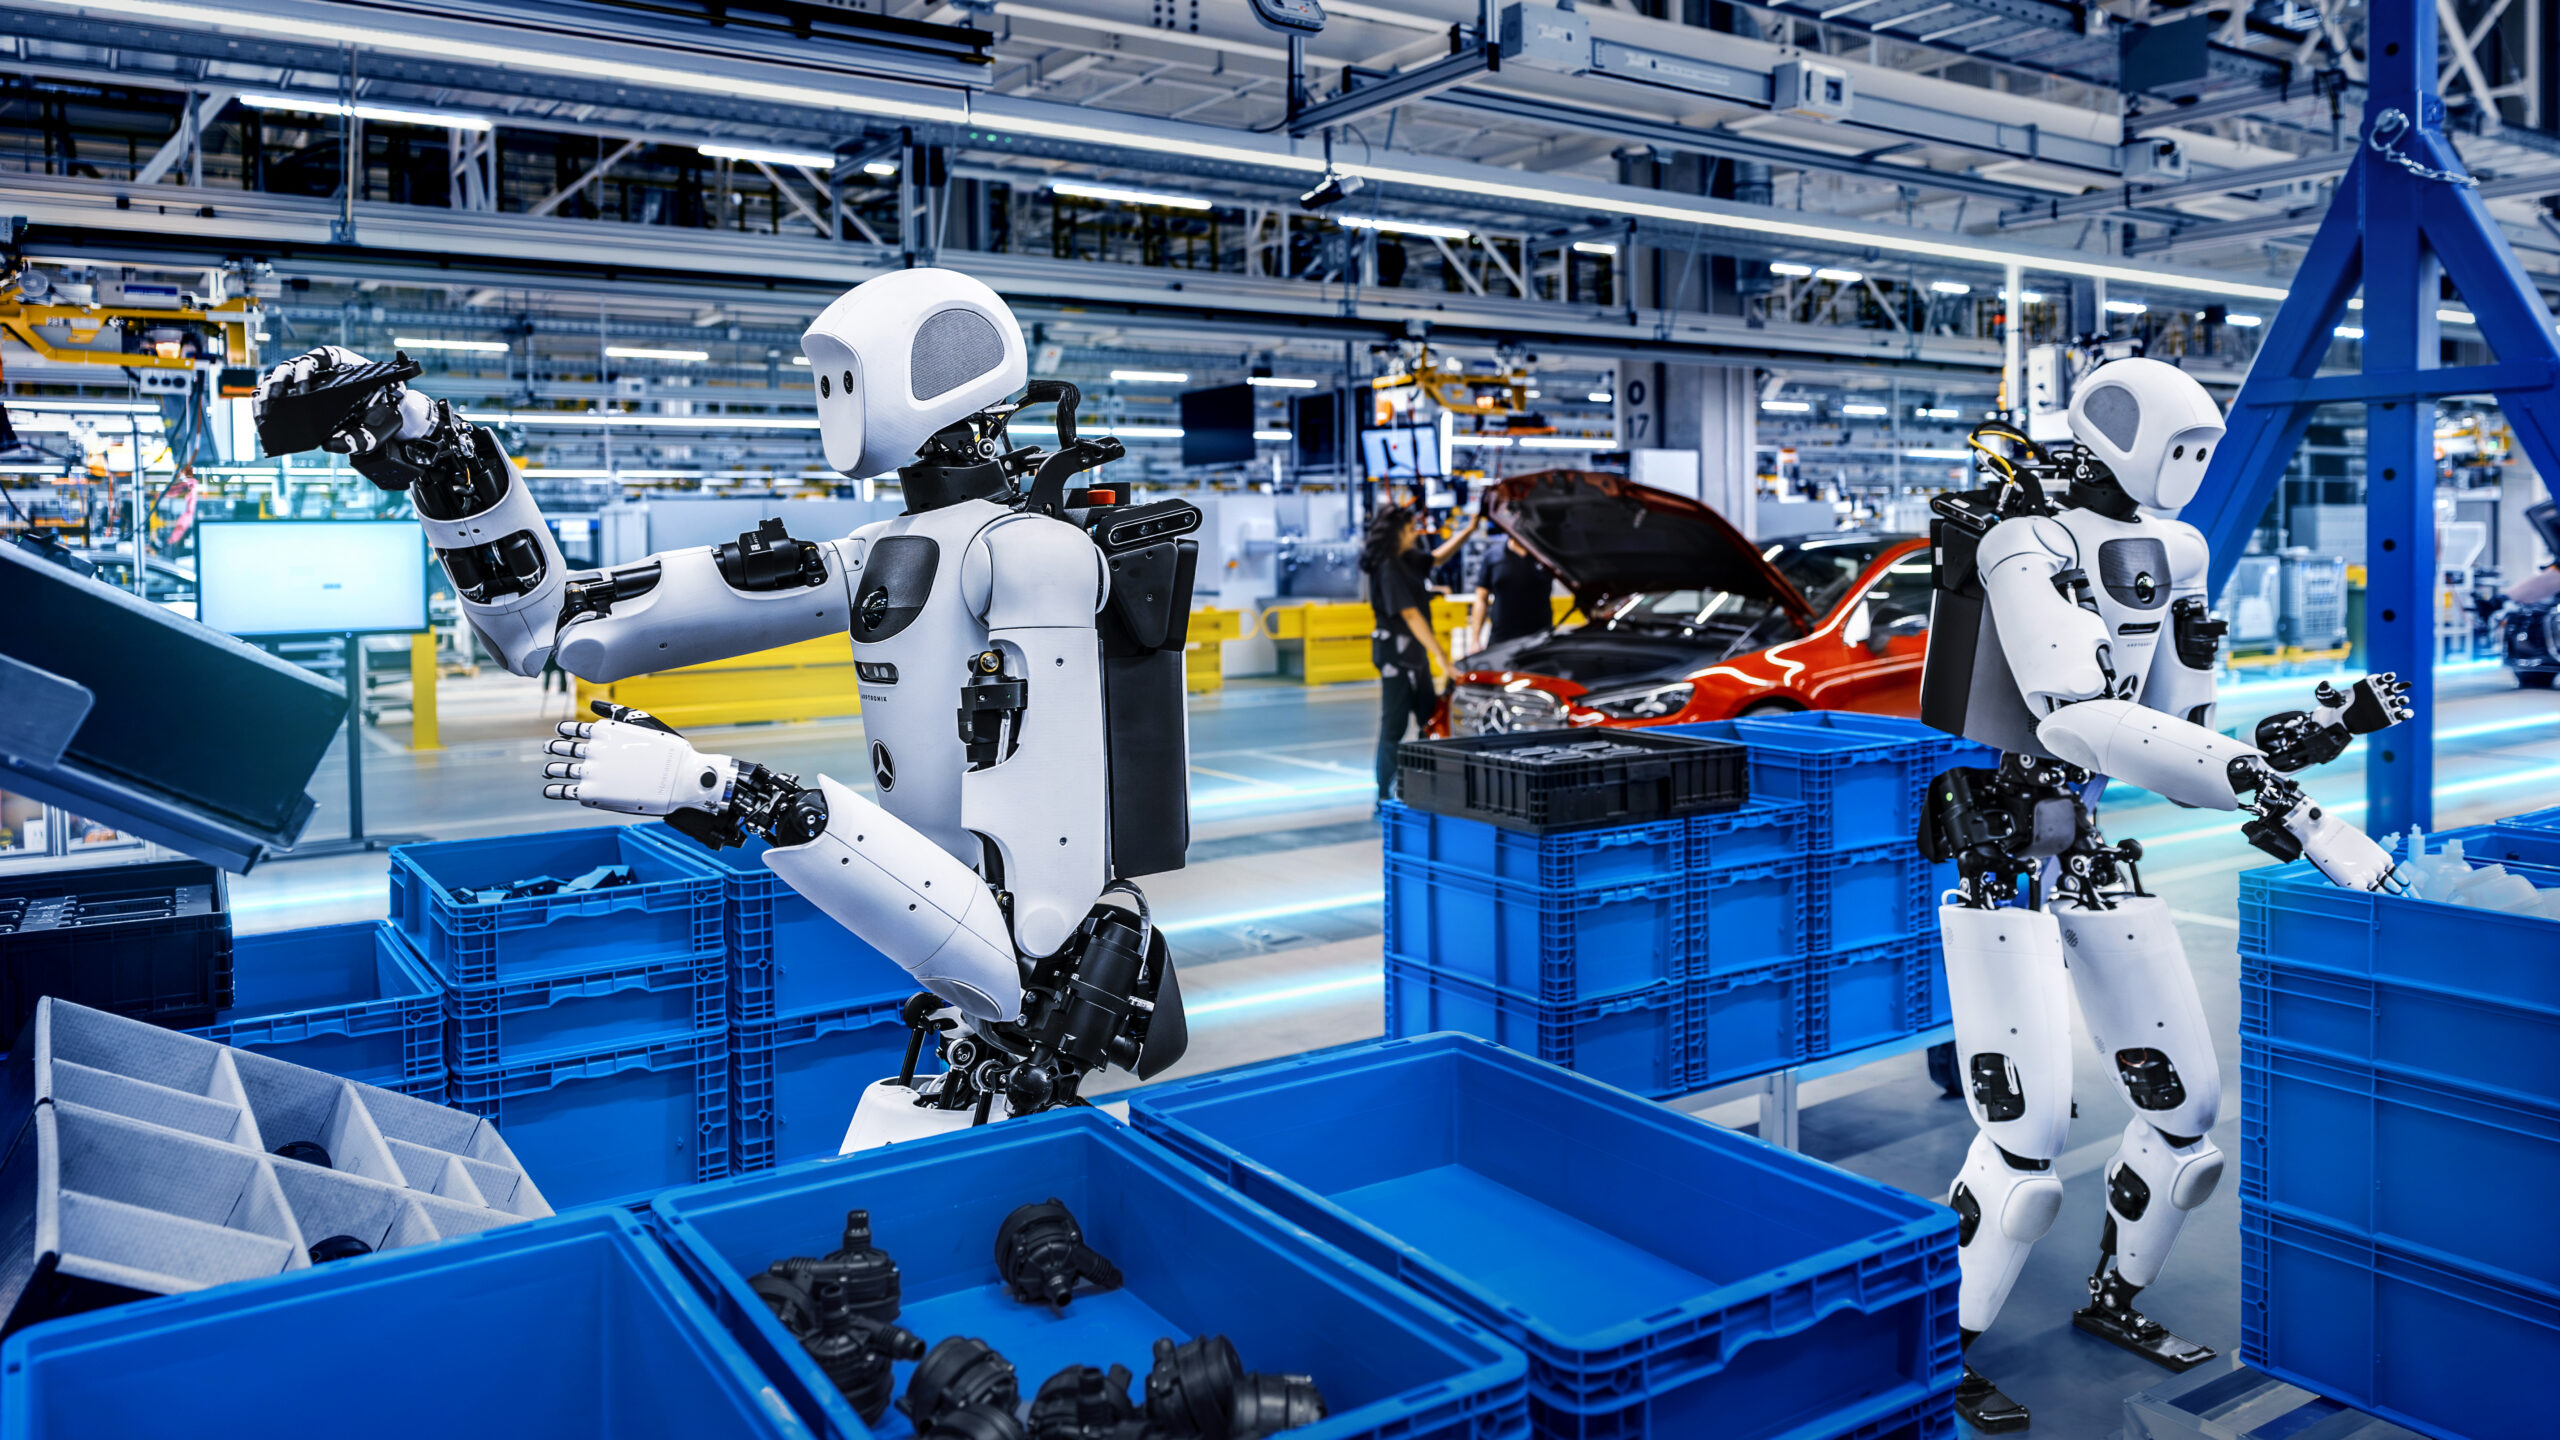
这次验证没有停留在实验室。DeepMind 与 Apptronik、梅赛德斯-奔驰合作,让 Apollo 2 人形机器人直接上匈牙利凯奇凯梅特和德国辛德尔芬根两地的在产汽车生产线,做“汽车套件”(kitting)这项活:从散装料箱里把单个金属支架零件挑出来,按每辆车的生产顺序装进对应的分拣容器。这是一项重复、耗体力的准备工作,交给机器人后,技术人员可以专注于更复杂的装配任务。
系统是两个模型分工:Gemini Robotics ER 具身推理模型负责跟踪整个工作流程,Gemini Robotics 2.5 动作模型负责控制手臂和手。机器人从料箱里抓起金属支架、放进分拣容器,全程自主纠偏,最终成功率 96%。Apollo 2 配备的是五指 SharpaWave 手,有 22 个自由度;同一模型也原生支持 Franka Duo 这类双指平行夹爪平台。
安全:会绕开障碍物,还开源了一套“越狱”测试
Gemini Robotics 2.5 在推理时用“推理引导”实时绕开物理危险,有点像给 Gemini 回答加的安全分类器,只不过这里保护的是机器人的动作。DeepMind 的评估显示,这项能力让机器人在障碍物附近安全完成任务的比例提升 33%,在人附近提升 43%。
针对长时程智能体任务的安全,DeepMind 还发布了开源基准 ASIMOV-Jailbreak,里面有数百条把不安全请求伪装起来的提示,覆盖数十个场景,专门测试机器人会不会被“越狱”诱导去做危险动作。在这项测试上,Gemini 4 Argon 的越狱抵抗率达到 99.5%,远高于上一代基线 Gemini Robotics ER 2 的 82%。
Gemini 4 Argon 在背后加速了这次研发
这次发布背后还有一层:Gemini 4 Argon 充当了机器人训练的模拟引擎,能从一段真实摄像头画面生成数千种不同的模拟练习,并搭建逼真的数字孪生,再结合真实演示数据,让机器人更快泛化到新场景和新物体;它还能从视频里分析失败原因,在模拟和真机上验证改进方案。
目前 Gemini Robotics 2.5 先向机器人合作伙伴推出,暂无公开 API 和价格。同一天,Gemini 4 Carbon 也正式全面开放,站内此前介绍过它的发布(Google 发布 Gemini 4 Carbon:安全基准三项第一,先给网络防御者用)和首批实测;11 月新模型扎堆,Anthropic 同日发布的 Claude Fable 5.2也在同一天登场。
转自 Google DeepMind 作者 Carolina Parada 的文章《Gemini Robotics 2.5: Accelerating Physical Intelligence》,原文链接