
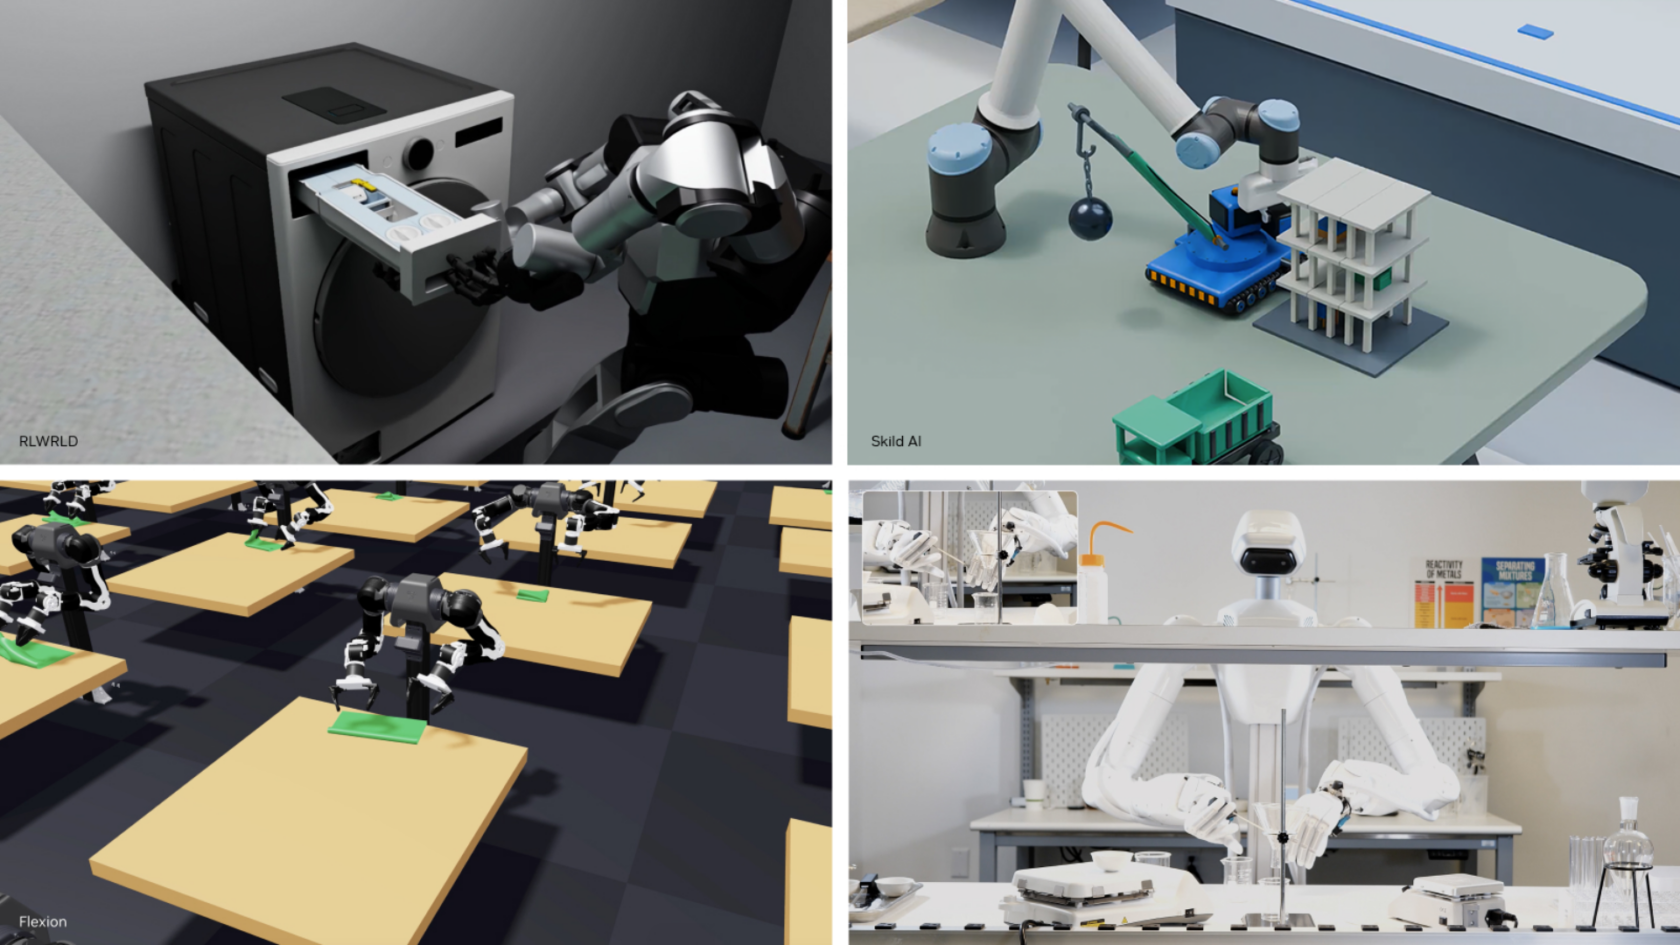
英伟达在 11 月 9 日的机器人学习大会 CoRL 上发布了 GR00T 2,自称是“开放前沿世界动作模型”。它基于 Cosmos 构建,是一个 20 亿参数的 Transformer,同时预测未来视频和机器人动作,让机器人看人类视频学会精细操作,再把技能迁移到从没练过的机器人身体上。同期发布的还有机器人学习框架 Isaac Lab 3.0,以及两项新的工业评测 DexBench 与 VABAR。
关键数字来自英伟达官方博客:GR00T 2 的训练数据里有 10 万小时开源第一人称人类视频(Human-1M-100K 数据集,以 CC BY 4.0 协议开源)。在 50 项目标机器人没练过的任务上,零样本平均成功率 40%,其中 40 项至少成功过一次;给 1 次演示,平均成功率升到 71%;给 5 次演示,达到 95%。在 RoboCasa365、RoboLab、RoboDojo、MolmoSpaces 四项评测中,它都排进前三。不过 95% 这个数字有个筛选口径:白皮书说明,评测任务是从“5 次演示能学会”的任务里挑出来的,平均值因此偏高,不能直接理解成任意新任务都能到 95%。
配套的 Isaac Lab 3.0 早在 10 月 20 日就已正式可用:智能体可以快速搭仿真训练环境,在 PhysX 与开源 Newton 物理求解器之间切换,还新增了针对 GR00T 这类基础模型的强化学习后训练库。配 Newton 之后,在视觉灵巧操作评测里,训练吞吐最高是 2.3 版配 PhysX 的 2.5 倍;Isaac Lab-Arena 0.4 开发者预览版也在会上发布,DexBench 覆盖零售、物流、制造、酒店 4 个场景的 15 项任务,VABAR 则测 6 项工业任务。Nexuni 拿 GR00T 2 做洗衣分拣测试,富士康用于服务器产线自动化,西门子在评估工业场景——目前都还是测试与评估,没有量产落地。
开放程度要打个折扣:英伟达说 GR00T 2 是开放模型,但研究页面写明代码 12 月才提供,权重发布时间与许可目前未公布。也就是说,今天能看到的是发布与评测,真正上手还要再等。同样值得一提的是机器人学的另一条线:Ai2 开源的 ToyBlocks用 8.5 万条自动生成的演示教机器人搭积木,智元一天连发两个机器人大模型,机器人学正在从“一个任务训一个模型”转向“一个模型学一堆任务”。
来源:NVIDIA,原文

没有回复内容